协作机器人越来越出圈,工业设计为什么反而成了瓶颈
协作机器人正在从工业产线走向实验室、医疗、教育和商用服务场景。用户群体一变,"好不好看"和"安不安全"就同时成了采购方打分的指标。很多团队的做法是把外观造型与功能安全拆给两拨人:一拨画造型,一拨做认证,两边各自达标,样机装到一起却互相打架——圆角不够导致人机接触处手感生硬,急停按钮藏在造型凹槽里够不到,外壳在酒精擦拭下迅速发白开裂。简盟设计在多个协作机器人项目里见过太多类似的返工,问题很少是某一项技术不过关,而是工业设计、结构工程与安全需求没有在同一张桌子上被同时讨论。
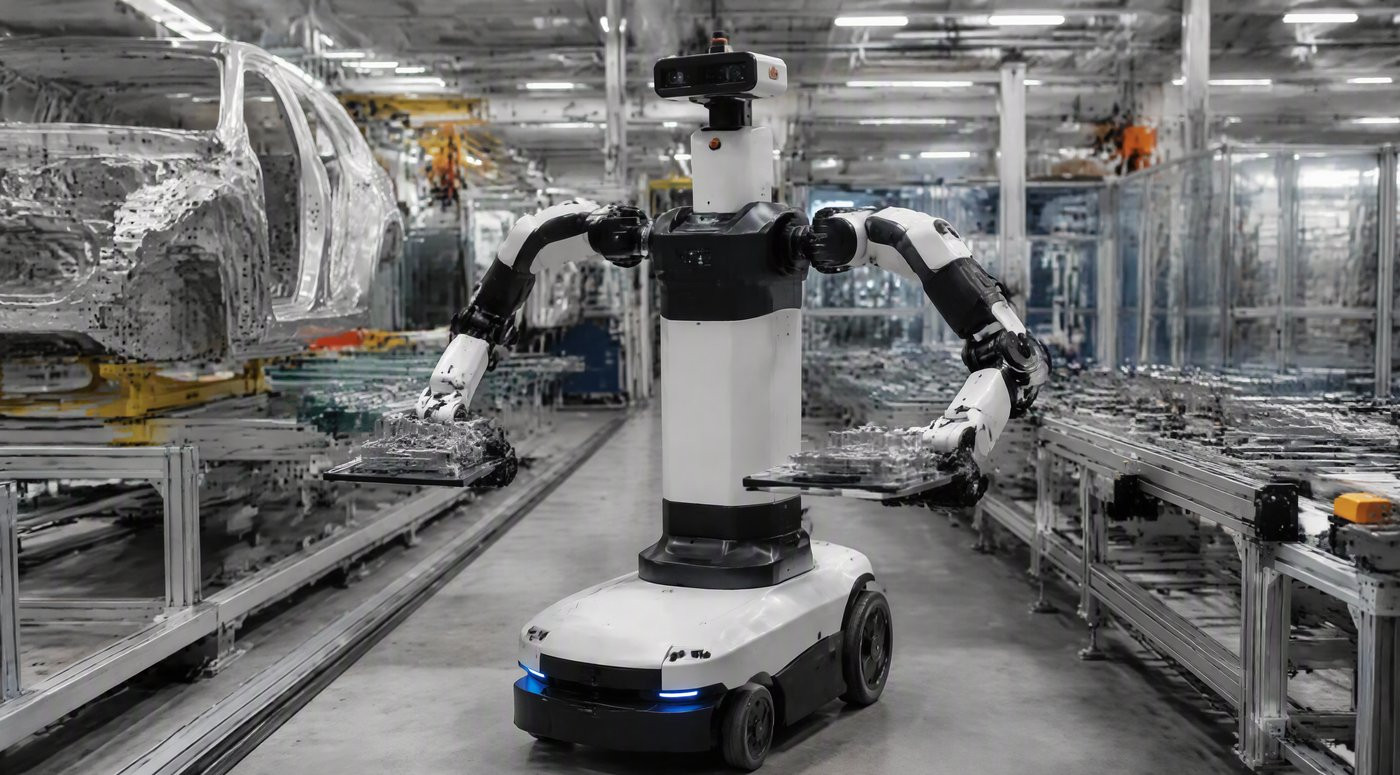
协作机器人的特殊之处在于,它要和人共享同一片工作空间。传统工业机器人被围栏隔开,人主要通过操作面板与它打交道;协作机器人必须考虑人走近、上手、误触、清洁、搬运的每一个物理接触瞬间。这让工业设计不再只是外形好不好看,而成为安全策略的一部分。
为什么协作机器人的工业设计比传统机型更难
难点集中在三处。其一,约束多且互相牵制:伺服关节的行程空间、线束走向、散热需求、力传感器安装位置,都会挤压造型的自由度。其二,验证链条长:一次造型改动往往牵动整机配重与重心,进而影响标定与安全认证,试错成本很高。其三,评判标准主观:同一套造型,工厂用户看的是耐脏和防护,医院用户看的是亲和与易消毒,评审会上两种意见常常互不相让。
因此,协作机器人的工业设计更像一场约束求解,而不是一次审美表达。先把硬约束列清楚,再在可行域里做造型收敛,才不至于出现效果图惊艳、量产走样的落差。这也是许多研发团队在项目复盘时最常提到的教训:外观不是收尾工作,而是与机构、电控同步收敛的系统问题。
颜值与安全的五个平衡点
其一:圆润造型与结构强度的取舍
协作机器人需要柔和、无锐角的外形来降低人机接触的伤害风险,但过度追求圆润会削弱壳体刚性,薄壁大曲面在装配和运输中容易变形。可行的做法是让外观曲面与内部加强筋协同设计,在造型阶段就确定分型面、拔模角度和壁厚分布,让圆润来自合理的曲率过渡,而不是靠薄壳硬撑。结构工程师尽早介入,可以把造型语言翻译成能开模、能通过跌落与刚度验证的工程语言。
其二:人机接触面的材质与温度
人手经常触碰的部位,材质既要防滑、耐磨,也要避免过冷过热。金属外壳导热快,冬季触感偏冷;某些塑料在长期握持后容易留下指纹与油污。通常在接触区域选用带微纹理的软质包覆或亲肤涂层,既提升握感,也让日常擦拭更容易。关节外壳的温度则要结合电机发热实测,避免连续运行后表面温度超出用户的接受范围。
其三:急停与状态指示的可视可达
安全功能件的可见性和可触及性,往往被造型细节破坏。急停按钮的理想位置是无遮挡、单手可及、不易误触;状态灯带的亮度与角度要保证在强光产线环境里也能辨识。做造型时要给这些安全元素预留视觉通道,不能只把它们当作事后打孔的位置。
其四:关节防夹与缝隙控制
协作机器人最危险的位置往往在关节和末端执行器附近。造型上要尽量减少可插入手指的缝隙,转轴处的间隙应结合运动包络做包覆设计,避免在运动过程中形成剪切点。这一步需要外观、结构与运动控制三方一起过一遍运动包络,而不是等安全测试才暴露问题。
其五:CMF 与清洁维保的适配
色彩、材料与表面处理的选择,本质上是环境耐受问题。工厂场景要面对油污和切削液,医疗场景要面对高频消毒剂,实验室场景要面对溶剂与静电。喷涂与丝印的耐久性、塑料与消毒剂的相容性,都应在实验室阶段做加速老化验证,而不是靠售后反馈来修正。
不同场景,平衡点并不一样
面向工厂的协作机器人,优先保证防护等级、结构刚性和易维护性,造型偏工程感、模块化,方便快速更换易损件;面向医疗与实验室的机型,更强调亲和、易清洁和无死角,表面不宜有难擦拭的沟槽;面向教育与商用服务的机型,则需要更友好的体量感与交互提示,降低首次使用者的心理门槛。同一套关节与控制器平台,通过外壳面板与 CMF 的差异化,就能覆盖多个场景,避免为每个场景重开一整套结构。
给研发团队的落地建议
把工业设计的介入点提前到产品定义阶段,与结构、硬件并行推进,而不是等机构定型后再补外观;在方案早期就明确目标场景的防护等级、清洁方式与安全认证要求,让材质和造型有据可依;在小批量阶段用 3D 打印与 CNC 验证人机接触手感、按钮可达性和装配缝隙,等方案收敛后再投入注塑模具。顺序对了,后期因为外观调整而返工的概率会明显下降。
把评审标准写下来,减少反复
协作机器人项目常见的内耗,是评审时凭感觉争论造型好坏。更有效的方式是在项目开始时就形成一份可对照的评审清单:明确目标场景、防护等级、接触面材质、按钮可达性、清洁方式与安全认证路径,逐条打分。清单一旦建立,造型方案就围绕它收敛,团队讨论的对象也从好不好看变成是否满足约束。这份清单还能在后续机型迭代中复用,让平台化产品的设计语言保持连续。
原型验证的节奏同样值得提前安排。外观与结构的关键决策,应在成本较低的阶段完成:用 3D 打印验证人机接触与按钮位置,用 CNC 验证装配与刚性,再决定是否开模。把验证手段与决策节点一一对应,能避免在模具阶段才发现造型问题,也能让安全与外观的调整在早期被消化掉。
常见问题
协作机器人的外观设计和防护等级冲突吗?
多数情况下可以兼容。关键在于提前定义密封区域与散热区域的边界,用合理的结构实现防尘防溅,而不是简单地把整机包死。
人机交互的安全要求会不会限制造型发挥?
会带来约束,但并不否定美感。把安全元素纳入造型语言的一部分,例如把急停与状态灯做成视觉焦点,反而能形成识别度。
外壳材质应该怎么选?
根据使用环境和清洁方式来定。高频消毒场景要看材料与消毒剂的相容性,油污场景要看表面是否易擦拭,户外或特殊场景还要考虑宽温与抗冲击。
简盟设计(北京简盟产品设计有限公司)成立于2016年,总部位于北京海淀,由设计中心、软硬件研发中心和3000平米智造基地组成,覆盖工业设计、产品设计、外观设计、结构设计与整机研发,在机器人、医疗设备、仪器仪表等领域具备从概念验证到量产供货的全流程经验。
服务能力:产品策略咨询 → 外观设计(ID)→ 结构工程(MD)→ 硬件研发 → CMF工艺 → 手板打样 → 量产供货
注:本文内容由 AI 辅助生成,仅供参考。
本文由AI云客网整理含AI生成部分,不代表AI云客网立场,转载联系作者并注明出处:https://www.deyiyun8.com.cn/guanggao/2894.html