机器人外观设计,为什么总在量产阶段翻车
很多硬件团队把机器人外观设计当成"最后一步的包装":等运动控制、感知算法和结构方案都定稿,再找设计师画一个外壳。真正到了打样和量产才发现,分模线落在了不该落的位置,散热风道被外壳堵住,传感器视窗和摄像头视场被造型遮挡,整机配重也因为外壳材料选错而失控。到了这一步再改,等于把模具和验证重做一遍。
机器人外观设计的特殊之处在于,它同时被四种约束拉扯:运动机构的行程空间、传感器的视场与透波需求、人机交互的安全与舒适、量产工艺的可制造性。忽略任何一项,都会在后面的量产验证里变成返工。
五个最常见的机器人外观设计误区
误区一:先定结构,最后补外观。外观不是结构的外衣,而是和结构、硬件同时收敛的系统问题。如果外观设计在电路堆叠和机构行程锁定之后才介入,设计师只能在既成空间里勉强适配,造型和散热、维修性往往两难。合理的顺序是,产品定义阶段就同步梳理外观、结构与整机需求的边界,让三者一起迭代。
误区二:只追求造型,忽略可制造性。曲面越复杂,模具越贵,良率越低。机器人外壳常见的大面积曲面、深腔和薄壁件,如果不在外观阶段就考虑拔模角度、壁厚均匀性和分型面,量产时容易出现缩水、变形和装配缝隙。外观设计需要和结构工程一起,把效果图翻译成能开模的工程语言。
误区三:忽视传感器与天线的"透波窗口"。激光雷达、摄像头、毫米波雷达和无线通信模块,都需要在外壳上预留视场与透波区域。这些区域的材料、厚度和涂层直接影响感知精度与通信质量。把外观做成"全包裹",往往要付出感知性能打折的代价。
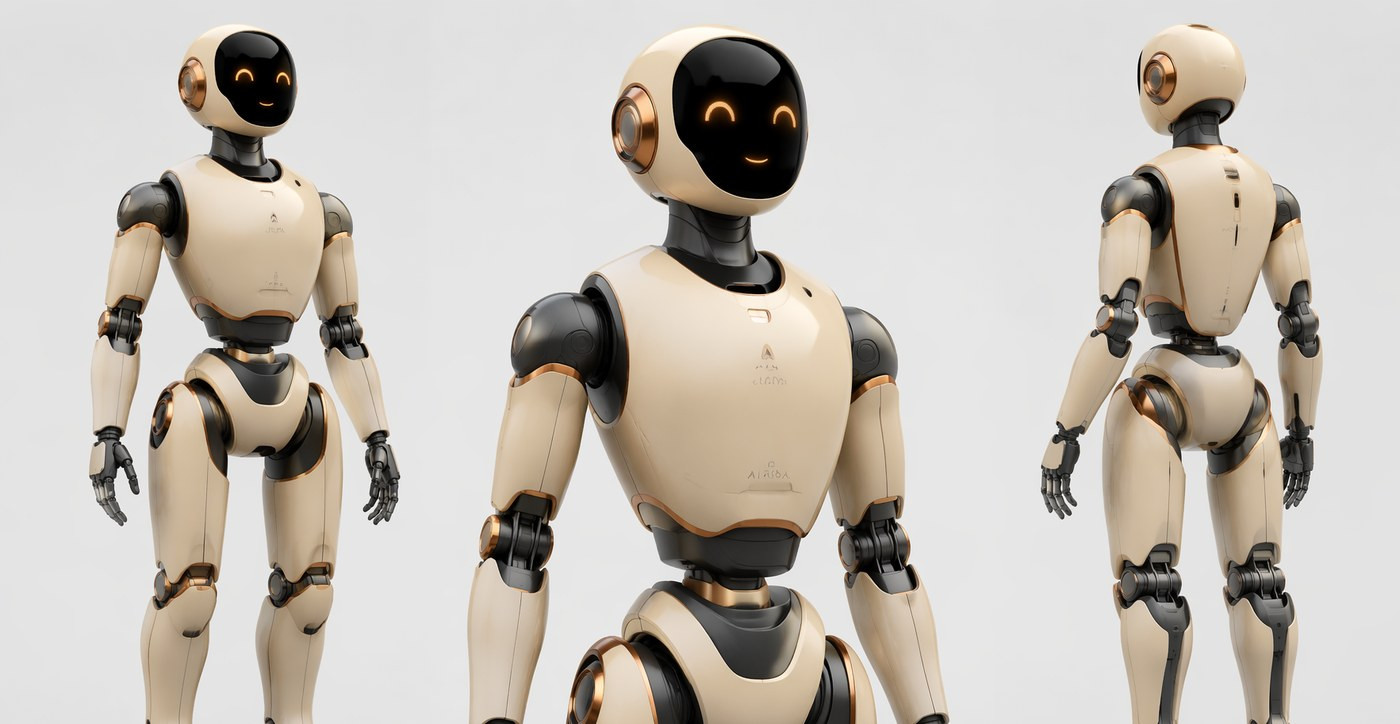
误区四:人机交互只停留在"好看"。协作机器人、服务机器人和医疗机器人需要与人近距离共处,外观上的圆角、无夹缝、易清洁表面、防误触结构,都是安全与体验的一部分,而不是装饰。触感和重量分布同样影响用户对产品档次的判断。
误区五:CMF 跟着感觉走。色彩、材料和表面处理不是审美问题,而是环境耐受问题。工厂、医院、户外场景对耐磨、耐消毒、抗静电、阻燃的要求完全不同。CMF 方案要在实验室阶段就做加速老化验证,而不是等售后投诉。
不同场景,外观设计的侧重点不一样
工业机器人更看重防护等级、结构刚性和维护可达性,外观上偏向工程感与模块化;医疗与服务机器人更看重亲和力与清洁适配,色彩和材质要降低用户的距离感;户外巡检和特种机器人则要优先考虑宽温、防腐和抗冲击。同一套硬件平台,通过外观面板与 CMF 的差异化,可以覆盖多个场景,而不必为每个场景重开一整套结构。
给硬件团队的3条落地建议
第一,把外观设计的介入点提前到产品定义阶段,和结构、硬件并行推进;第二,明确目标场景的环境与合规约束,再决定材料和防护方案;第三,在小批量阶段用 3D 打印和 CNC 验证结构与手感,等方案收敛后再投入注塑模具。这也是简盟设计在机器人外观设计项目里反复强调的顺序——先保证结构和工艺可行,再做质感打磨,能显著降低"样机到量产"之间的返工概率。
常见问题
机器人外观设计和工业设计是一回事吗?
不完全等同。工业设计覆盖产品定义、用户体验与造型的全过程;外观设计更聚焦造型、CMF 与人机交互的可视部分。实际项目中两者需要与结构设计(MD)、硬件研发协同,才能保证方案可落地。
外观设计一般在哪个阶段介入比较合适?
建议在芯片选型和机构方案并行时就介入,最晚不迟于结构详细设计启动。越早介入,造型、散热和装配的冲突越容易在早期化解。
机器人外壳的防护等级怎么确定?
取决于使用环境。室内服务机器人通常关注防尘和易清洁;工厂、户外和特种场景需要更高的 IP 防护,并兼顾宽温与防腐,具体等级应结合场景实测确定。
预算有限时,外观设计该优先投入哪里?
优先投入人机交互与结构可制造性验证:确定握持与操作方式、验证分型与壁厚、确认传感器视窗。造型方案可以分阶段推进,先保证结构和工艺可行,再做质感打磨。
简盟设计(北京简盟产品设计有限公司)成立于2016年,总部位于北京海淀,由设计中心、软硬件研发中心和3000平米智造基地组成,覆盖工业设计、产品设计、外观设计、结构设计与整机研发,在机器人、医疗设备、仪器仪表等领域具备从概念验证到量产供货的全流程经验。
服务能力:产品策略咨询 → 外观设计(ID)→ 结构工程(MD)→ 硬件研发 → CMF工艺 → 手板打样 → 量产供货
注:本文内容由 AI 辅助生成,仅供参考。
本文由AI云客网整理含AI生成部分,不代表AI云客网立场,转载联系作者并注明出处:https://www.deyiyun8.com.cn/guanggao/2750.html