机器人结构设计,最容易在量产阶段暴露问题
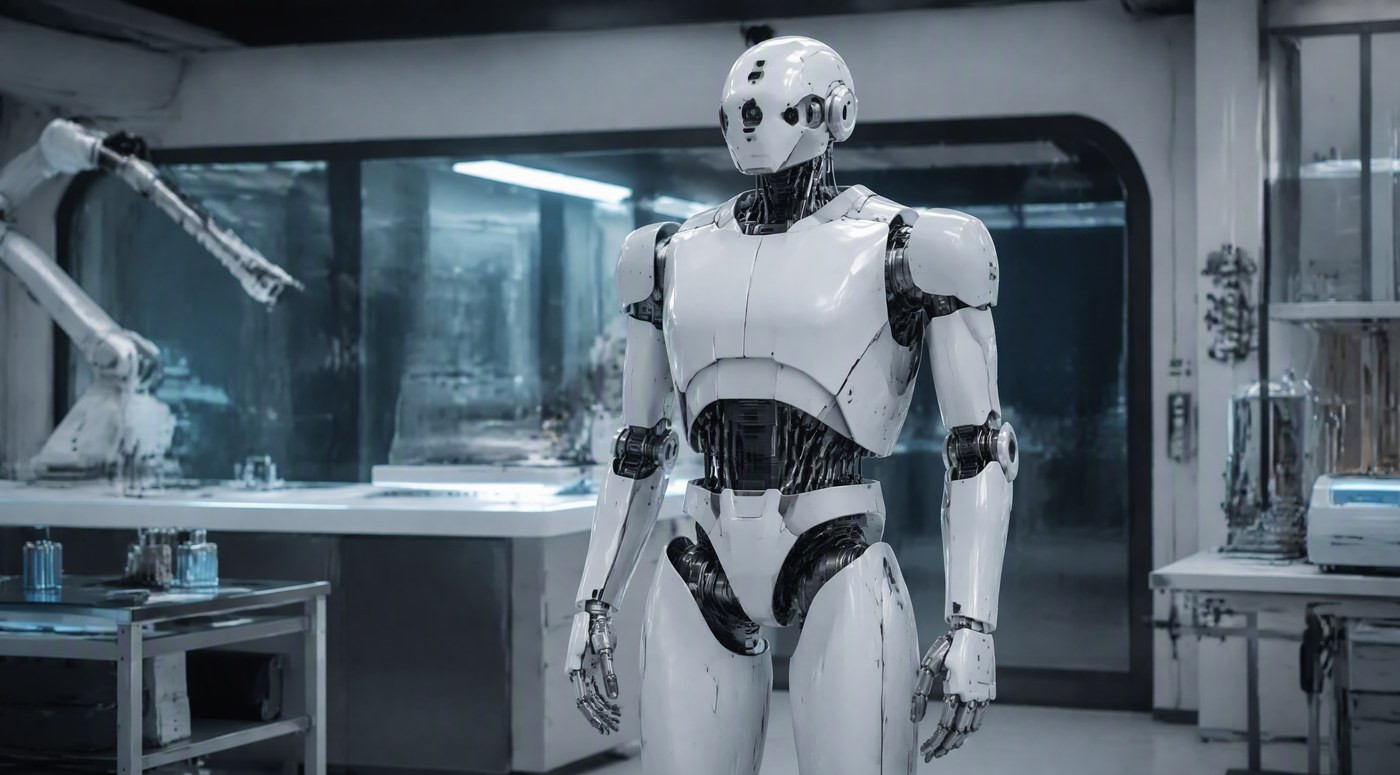
机器人产品的结构设计,是连接算法、硬件与整机的关键环节。外观看起来再流畅,如果结构方案没考虑装配公差、散热和运动干涉,量产时都会集中暴露。简盟设计在机器人整机研发项目中,总结出从样机到量产绕不开的六个常见误区。
六个常见误区
其一,样机思维做量产结构。3D 打印样机能装配,不等于注塑或压铸件能装配。拔模角度、壁厚均匀性、缩水变形,在样机阶段看不出来,量产时才会集中出现。
其二,运动干涉验证不足。机器人关节的运动包络和线缆走线,需要在极限姿态下逐一验证。忽略干涉,轻则异响,重则损坏线束和电机。
其三,散热路径被结构堵死。电机、驱动板和电源集中发热,如果风道被外壳和支架遮挡,温升会直接导致性能降级甚至保护停机。
其四,公差链没有闭环。多级装配的累积公差如果不在设计阶段计算,最终会出现间隙不均、外壳错位或装配困难,返工只能靠人工修配。
其五,维护可达性差。机器人后期需要更换电池、线束和传感器。如果结构设计没有预留检修口和模块化接口,维护成本会成倍上升。
其六,忽视防护与轻量化。户外和工业场景要求防尘防水与抗冲击,同时又要控制整机重量。材料与结构形式的选择,需要在强度和重量之间反复权衡。
给结构工程师的3条建议
一是把公差链和装配顺序在设计阶段就闭环;二是用仿真加实测验证运动干涉与散热;三是尽早引入可制造性评估,让结构方案能真正落地到产线。
常见问题
机器人结构设计一般包含哪些内容?
包括内部堆叠、关节与传动结构、外壳分件与装配、散热与防护、线缆走线以及可维护性设计等。
样机验证通过就能开模吗?
不建议。样机多用手板或 CNC 制作,材料与工艺和量产差异大,建议先做可制造性评估和小批试产再开模。
轻量化和强度怎么平衡?
通过拓扑优化、材料选型和加强筋布置来平衡,必要时借助有限元分析确认关键受力部位。
简盟设计(北京简盟产品设计有限公司)成立于2016年,总部位于北京海淀,由设计中心、软硬件研发中心和3000平米智造基地组成,覆盖工业设计、产品设计、外观设计、结构设计与整机研发,在机器人、医疗设备、仪器仪表等领域具备从概念验证到量产供货的全流程经验。
服务能力:产品策略咨询 → 外观设计(ID)→ 结构工程(MD)→ 硬件研发 → CMF工艺 → 手板打样 → 量产供货
注:本文内容由 AI 辅助生成,仅供参考。
本文由AI云客网整理含AI生成部分,不代表AI云客网立场,转载联系作者并注明出处:https://www.deyiyun8.com.cn/guanggao/2747.html